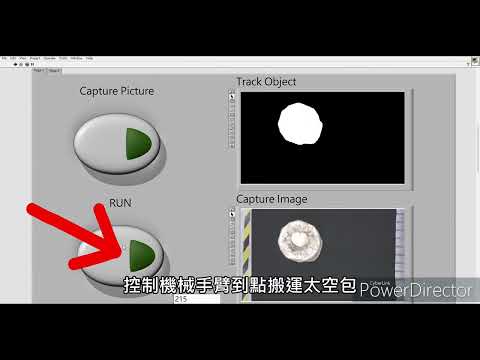
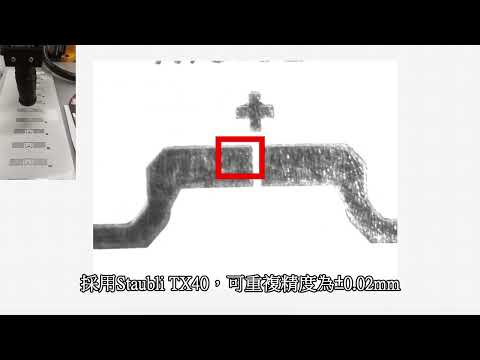
視覺辨識香菇太空包之隨機抓取系統 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| 0 Comments| 上午 11:31 Categories: 實務影片 文章導覽 PREVIOUS Previous post: 清潔機器人行走模型 理論模擬NEXT Next post: LabVIEW binocular stereo vision Related Post 成果影片 RFID光學檢測結合VR監測系統成果影片 RFID光學檢測結合VR監測系統 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More 六軸機械手臂RFID自動光學植晶系統 精度測試六軸機械手臂RFID自動光學植晶系統 精度測試 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More 機器人工程師中階機器人 考試評分流程機器人工程師中階機器人 考試評分流程 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More
成果影片 RFID光學檢測結合VR監測系統成果影片 RFID光學檢測結合VR監測系統 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More
六軸機械手臂RFID自動光學植晶系統 精度測試六軸機械手臂RFID自動光學植晶系統 精度測試 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More