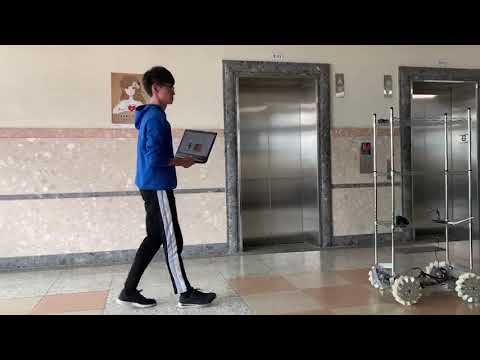
清潔機器人行走模型 理論模擬 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| 0 Comments| 上午 11:31 Categories: 實務影片 文章導覽 PREVIOUS Previous post: 機械手臂點位控制技術NEXT Next post: 視覺辨識香菇太空包之隨機抓取系統 Related Post 雙眼立體視覺展示雙眼立體視覺展示 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More 基於雙眼立體視覺的自動料件取放系統基於雙眼立體視覺的自動料件取放系統 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More 基於機器視覺與影像辨識的跟隨機器人基於機器視覺與影像辨識的跟隨機器人 2025 年 2 月 12 日2025 年 2 月 12 日| adminadmin| Read MoreRead More